
La robotique en contexte.
De la tâche à la mission.
Scénarios d'application pour les robots autonomes, les humanoïdes, les quadrupèdes et les opérations à distance. Examiner la limite d'exploitation, les choix techniques et les preuves nécessaires pour un pilote.
Commencez par une question utile.
Explorer la situation, l'approche et les éléments de preuve qui appuieraient une prochaine étape.
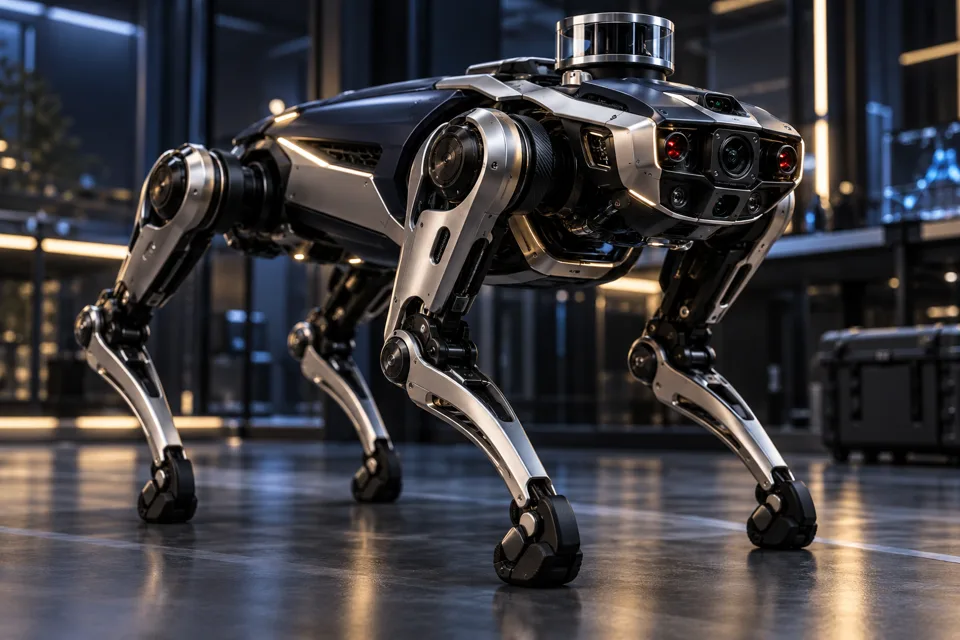
Rondes d’inspection par robots quadrupèdes
Explorer les voies d'inspection répétables avec des observations traçables et une escalade humaine claire.
Explorez ce cas d'utilisation -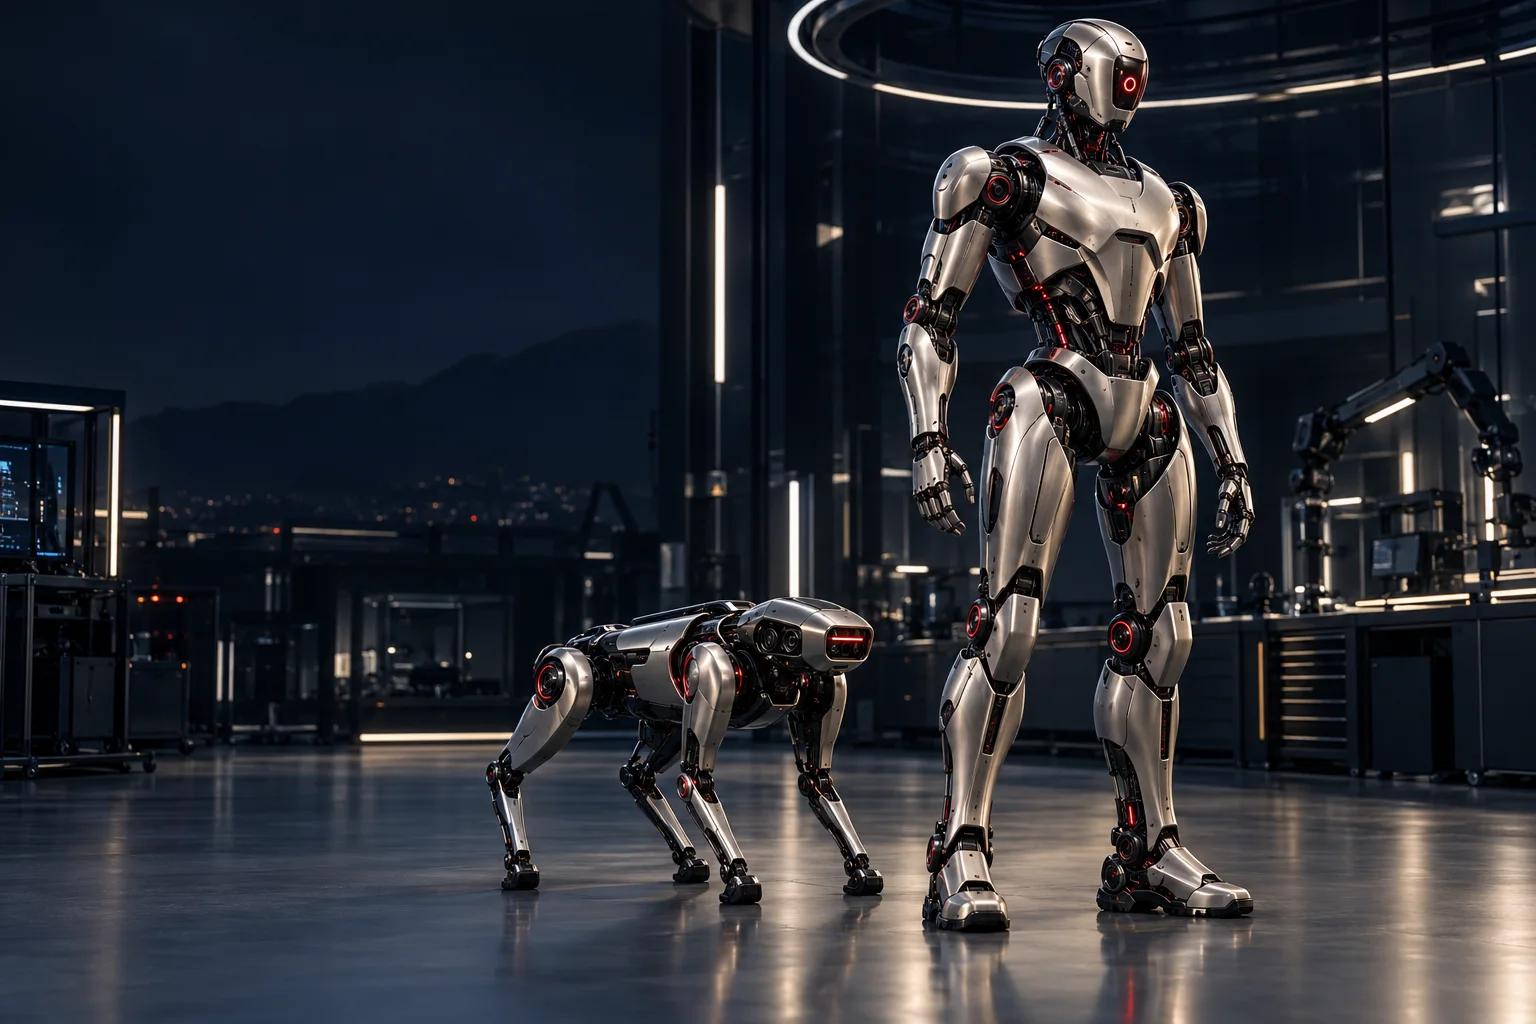
Pilotes de tâches humanoïdes
Testez une tâche de manipulation étroite avant d'étendre un robot humanoïde, sa portée opérationnelle.
Explorez ce cas d'utilisation -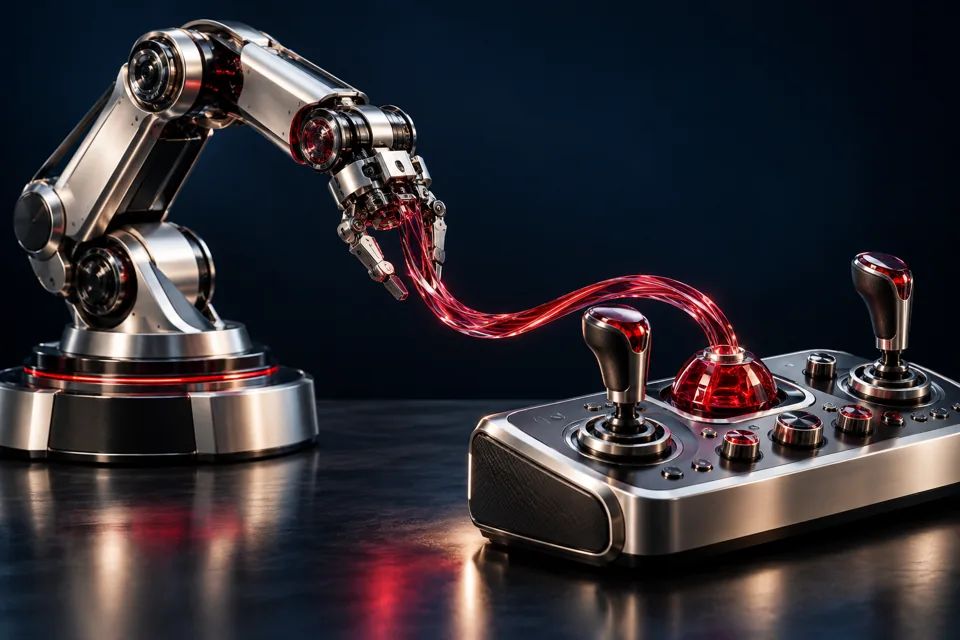
Présence à distance et avatars robots
Donnez à un opérateur distant une vue claire du robot, de son autorité et de son état de connexion.
Explorez ce cas d'utilisation -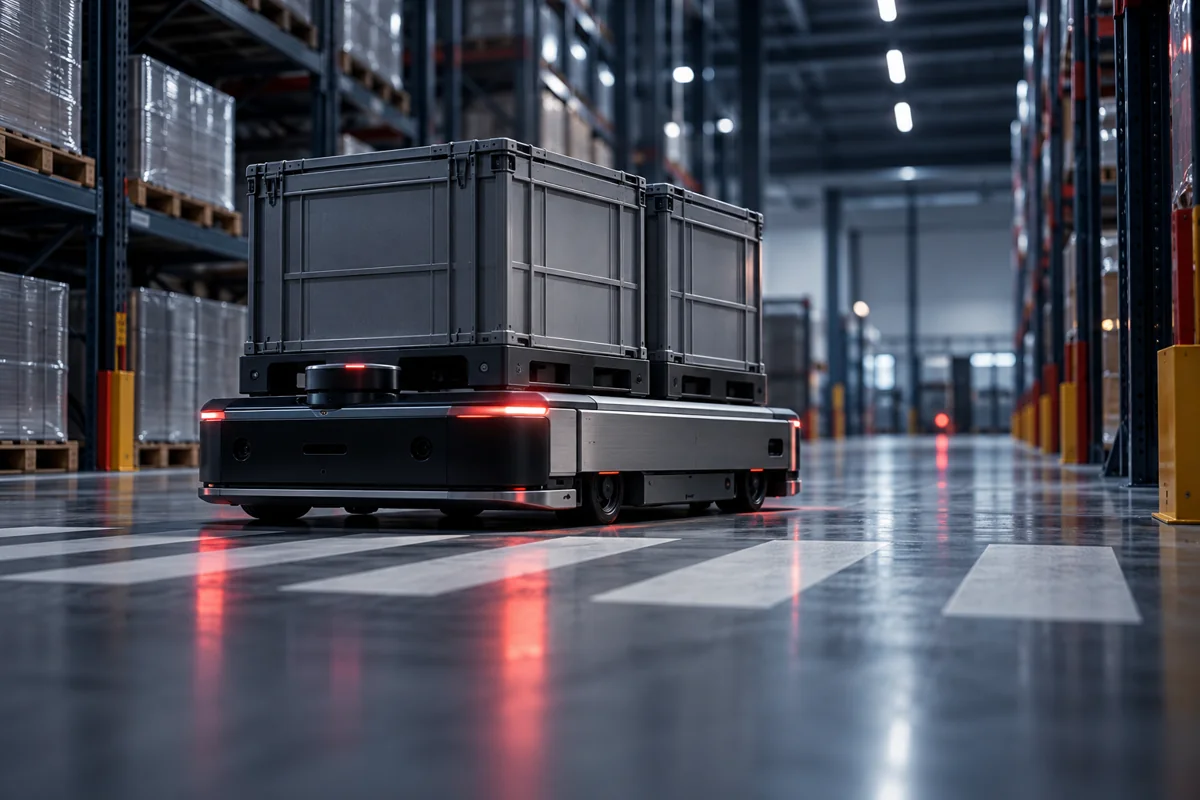
Missions de transport et d'exécution intérieures
Relier la navigation aux travaux pratiques de déplacement des articles entre les destinations convenues.
Explorez ce cas d'utilisation -
Tests de mission et preuves de libération
Transformez une démo robotisée réussie en une évaluation répétable de la prochaine version.
Explorez ce cas d'utilisation -
Surveillance et mises à jour de la flotte de robots
Gardez l'état des robots, les versions logicielles et la responsabilité opérationnelle visible dans une flotte.
Explorez ce cas d'utilisation -Scénarios d'applications illustrés. Les images sont conceptuelles; ces pages ne prétendent pas avoir été nommées déploiements ou résultats garantis.