
Architecture de l'autonomie
Connecter la perception, l'état mondial, la planification et le contrôle à travers le robot humanoïde et les chiens-robots quadrupèdes, avec une incertitude et une récupération explicites.
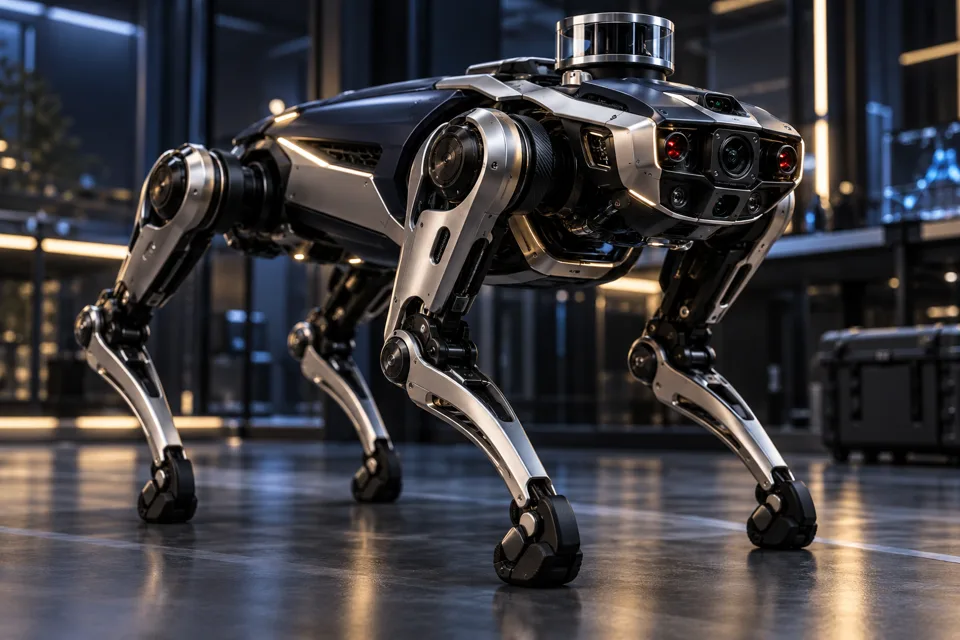
Comment le robot sait-il quand sa compréhension n'est plus assez bonne pour agir?
Une sortie de modèle ne devient utile que dans une plus grande boucle de décision. Définissez ce que le robot observe, comment l'état est mis à jour, ce que le planificateur peut assumer et quelles actions la couche de contrôle peut exécuter.
Faire de l'incertitude et des informations inexistantes une partie de la conception. Un capteur obscur, une carte périmée ou une mise à jour d'état retardée peut changer la signification d'un plan par ailleurs plausible. La limite de fonctionnement doit décrire quand ralentir, arrêter ou demander de l'aide.
Le rétablissement mérite la même attention que la mission nominale. Considérez une route bloquée, une cible perdue et un redémarrage après interruption. L'architecture devrait expliquer qui ou qui possède la transition à une condition connue.
Pour le robot legged, examinez l'interaction entre la perception, l'iComotion et l'environnement opérationnel. Les humanoïdes et les quadrupèdes présentent des contraintes différentes en termes de portée, de contact, d'équilibre et de mobilité; les conditions de mission et d'essai devraient rendre ces distinctions explicites.
Que faire pour aller de l'avant
- Limites de sensage à action
- Incertitude et gestion de l'état de l'impasse
- Relèvement et voies d'intervention humaine
Que dois-je apporter à une conversation?
Apportez la décision que vous devez prendre, les contraintes que vous connaissez déjà et un petit exemple non confidentiel. Nous pouvons alors décider si une ressource, un examen ciblé ou une discussion plus détaillée est la prochaine étape.