
معمارة الحكم الذاتي
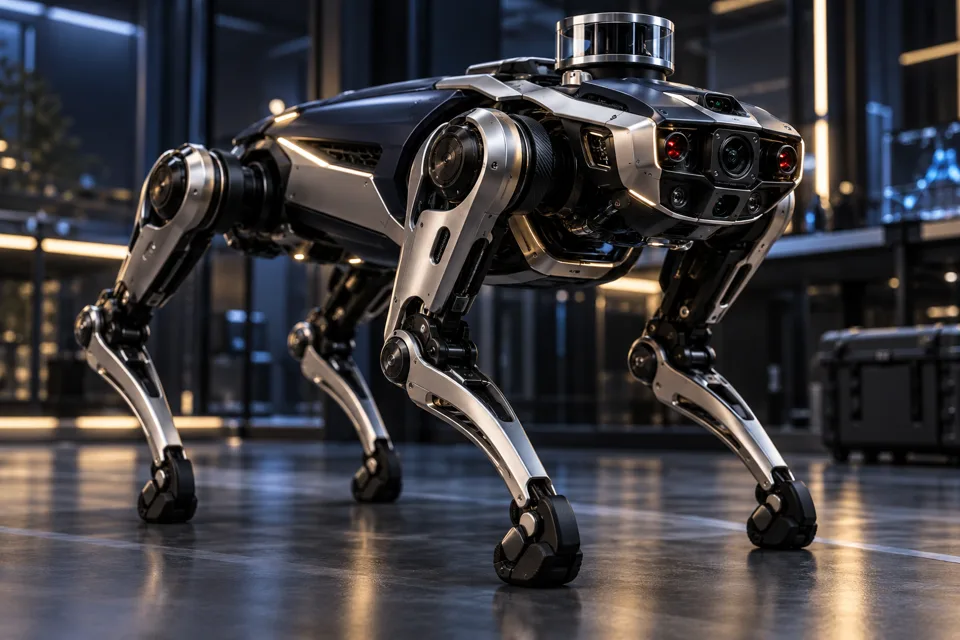
ربط الإدراك، الحالة العالمية، التخطيط والتحكم عبر الروبوتات الروحية والكلاب الروبوتية الأربعة أقدام، مع عدم اليقين والعافية الصريحة.
كيف يعرف الروبوت عندما تفكيره لم يعد جيدا بما فيه الكفاية للتصرف؟
تصبح النموذج المخرج مفيدًا فقط في حلقة قرار أكبر. تحديد ما يلاحظه الروبوت وكيف يتم تحديث الحالة وما الذي يمكن للمخطط أن يفترضه وما هي الإجراءات التي يمكن أن تقوم به طبقة التحكم.
اجعل عدم اليقين والمعلومات القديمة جزءا من التصميم. جهاز استشعار مخفي أو خريطة قديمة أو تحديث حالة تأخير يمكن أن يغير معنى خطة معقولة في غيرها. يجب أن يصف الحدود التشغيلية متى يجب أن تتباطأ أو تتوقف أو تطلب المساعدة.
الاسترداد يستحق نفس الاهتمام كما المهمة الاسمية. فكر في مسار محاصر، هدف ضائع وإعادة تشغيل بعد الانقطاع. يجب أن تشرح معمارية الأنظمة من أو ماذا يملك الانتقال إلى حالة معروفة.
بالنسبة للروبوتات ذات الأرجل، فحص التفاعل بين الإدراك والحركة والبيئة التشغيلية. يسبب الهيمنويدا و الأربعة الأقدام قيود مختلفة على الوصول والاتصال والتوازن والتنقل؛ وينبغي أن تكون ظروف المهمة والاختبار واضحة على هذه التمييزات.
ما الذي يجب أن نتقدم به
- حدود الحساسية إلى العمل
- عدم اليقين ومعاملة حالة الاضطراب
- مسارات التعافي والتدخل البشري
ماذا يجب أن أحضر إلى محادثة؟
أحضر القرار الذي تحتاج إلى اتخاذه، القيود التي تعرفها بالفعل ومثال صغير غير سري ثم يمكننا الاتفاق على ما إذا كانت الموارد، مراجعة مركزة أو مناقشة أكثر تفصيلا هي الخطوة التالية الصحيحة.