
Thermische Architektur
Verbinden Sie Wahrnehmung, Weltzustand, Planung und Kontrolle über humanoide Roboter und viergekreuzte Roboterhunde mit expliziter Unsicherheit und Erholung.
Woher weiß der Roboter, wann sein Verständnis nicht mehr gut genug ist, um zu handeln?
Eine Modellausgabe wird nur innerhalb eines größeren Entscheidungsschleifens nützlich. Definieren Sie, was der Roboter beobachtet, wie der Zustand aktualisiert wird, was der Planer annehmen kann und welche Aktionen die Kontrollschicht ausführen kann.
Machen Sie Unsicherheit und abgestandene Informationen Teil des Designs. Ein verdeckter Sensor, eine veraltete Karte oder ein verzögertes Zustandsupdate können die Bedeutung eines ansonsten plausiblen Plans ändern. Die Betriebsgrenze sollte beschreiben, wann man langsamer wird, anhalten oder um Hilfe bitten soll.
Erholung verdient die gleiche Aufmerksamkeit wie die nominale Mission. Betrachten Sie eine gesperrte Route, ein verlorenes Ziel und einen Neustart nach Unterbrechung. Die Architektur sollte erklären, wer oder was den Übergang zu einem bekannten Zustand besitzt.
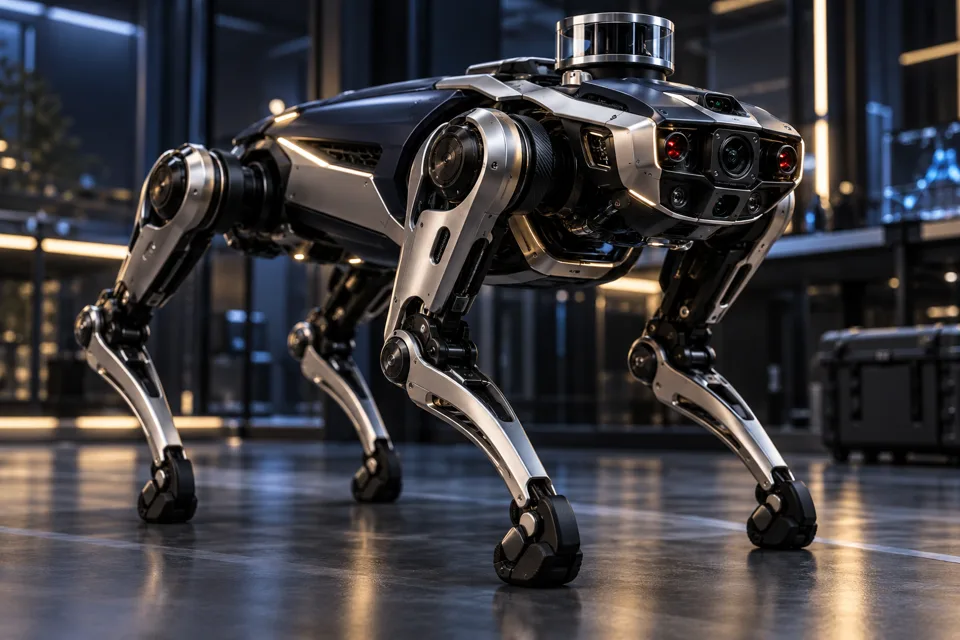
Für legierte Roboter untersuchen Sie die Interaktion zwischen Wahrnehmung, Fortbewegung und der Bedienumgebung. Humanoide und Quadrupeds bringen unterschiedliche Grenzen in Reichweite, Kontakt, Gleichgewicht und Mobilität; die Missions- und Testbedingungen sollten diese Unterscheidungen explizit machen.
Was wir tun müssen
- Grenzen der Anwendung
- Unsichere und veraltete Handhabung
- Wiedereingliederung und menschliche Intervention
Was soll ich zu einem Gespräch bringen?
Bringen Sie die Entscheidung, die Sie treffen müssen, die Einschränkungen, die Sie bereits kennen, und ein kleines, nicht vertrauliches Beispiel. Wir können uns dann einig sein, ob eine Ressource, eine gezieltere Überprüfung oder eine detailliertere Diskussion der richtige nächste Schritt ist.