
自治アーキテクチャ
認識,世界状態,計画と制御を ヒトモイドロボットと四肢ロボット犬に 明確に不確実性と回復を 結びつけます
ロボットは どうすれば 行動する 十分な 知識がなくなったら分かるのでしょう?
モデル出力はより大きな意思決定ループ内でのみ有用になります.ロボットが観察する内容,状態がどのように更新されるか,計画者が何を想定できるか,制御層が実行できるアクションを定義する.
デザインには不確実性や時代遅れな情報が含まれます隠されたセンサー,時代遅れの地図,または遅延した状態更新は,他の考えられる計画の意味を変えることができます.動作の境界線は,何時を遅らせ,止めたり,助けを求めるかを記述する必要があります.
回復は 単なる任務と同じ 注意を 求めています途径を遮断し 失われた目標と 途径を停止した後 再起動を考えるアーキテクチャは,誰や何が既知の状態に戻る移行を所有しているかを説明すべきです.
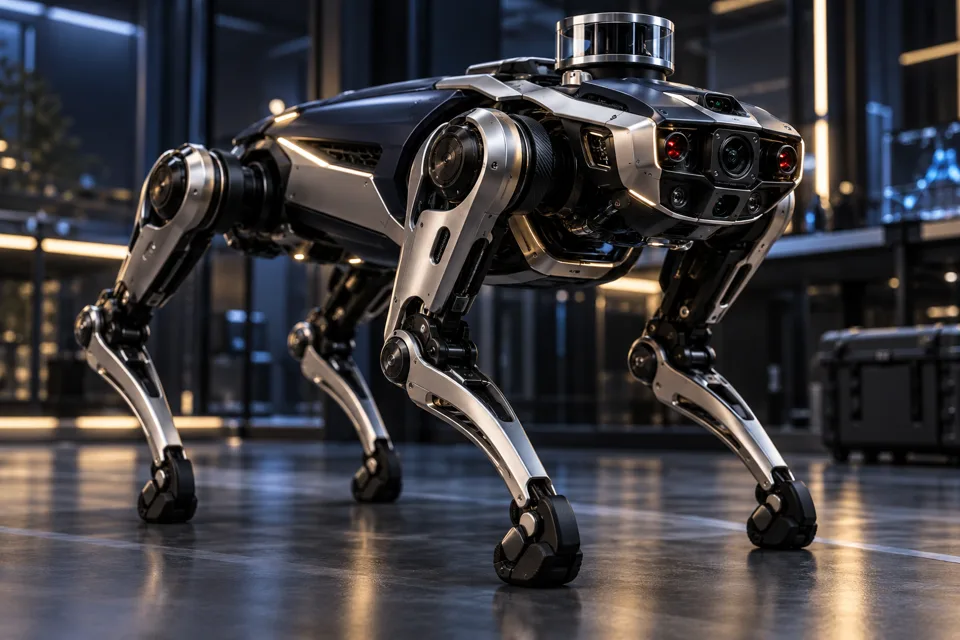
脚のロボットについては,認識,移動と操作環境の相互作用を調べる.ヒトと四肢は,異なる範囲,接触,バランス,移動制限をもたらし,ミッションと試験条件ではこれらの区別が明示されるべきである.
進めるべきこと
- 感知から行動への境界線
- 不確実性とステイ状態の処理
- 回復と人間の介入の経路
話すには何を持って行けばいいのか?
必要な決断 知っている制約 そして 秘密の例を挙げてください資源,集中的なレビュー,またはより詳細な議論が 次の正しいステップかどうか 合意することができます
明確な次のステップ質問を 提出する
ご相談を始める ↗