
자율주행 구조
인형 로봇과 네발 로봇 개들 사이의 인식, 세계 상태, 계획 및 통제를 명백한 불확실성과 회복으로 연결합니다.
로봇은 어떻게 알 수 있을까요?
모델 출력은 더 큰 의사 결정 루프 내에서만 유용하게 됩니다. 로봇이 관찰하는 것을 정의하고, 상태를 어떻게 업데이트하고, 계획자가 어떤 행동을 취할 수 있으며, 제어 계층이 어떤 행동을 수행할 수 있는지 정의합니다.
불확실성과 오래된 정보를 디자인의 일부로 만들 수 있습니다. 숨겨진 센서, 오래된 지도 또는 지연된 상태 업데이트는 다른 방식으로 믿을 수 있는 계획의 의미를 바꿀 수 있습니다. 운영 경계는 언제 속도를 늦추거나 멈추거나 도움을 요청해야 하는지를 설명해야 합니다.
회복은 명칭 임무와 같은 관심을 받을 자격이 있습니다. 차단된 경로, 잃어버린 목표, 그리고 중단 후 다시 시작을 고려하십시오. 아키텍처은 누가 또는 무엇이 알려진 상태로 전환을 소유하는지 설명해야합니다.
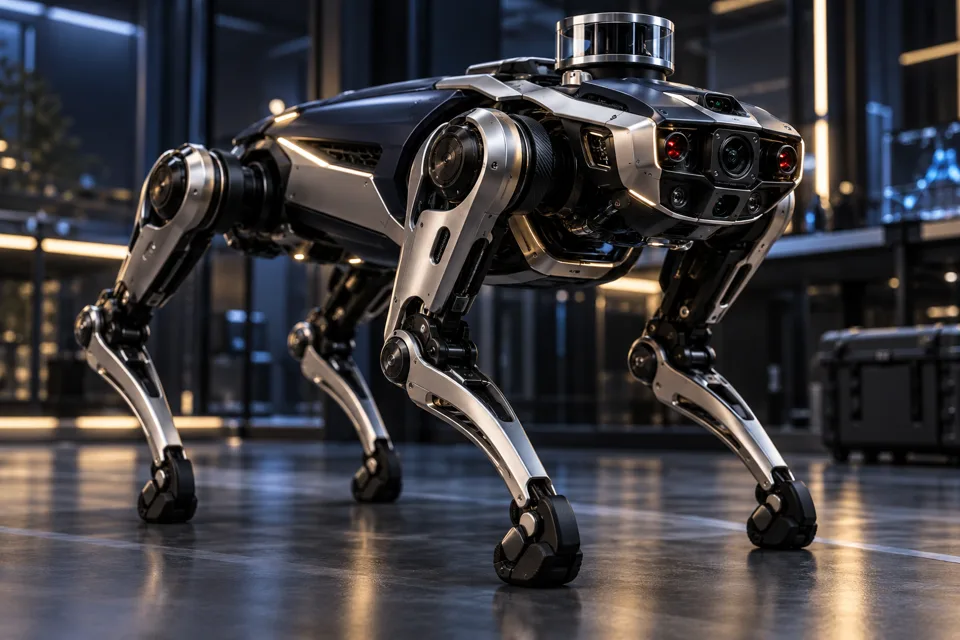
다리 로봇에 대해서는 인식, 이동 및 운영 환경 사이의 상호 작용을 조사하십시오. 인간형과 사형형형은 다양한 도달, 접촉, 균형 및 이동적 제약이 발생하고, 임무와 시험 조건은 이러한 구별을 명확하게 할 수 있습니다.
앞으로 나아가야 할 것
- 감지에서 행동까지의 경계가
- 불확실성 및 정전 상태의 처리
- 회복과 인간 개입 경로
대화에 무엇을 가져오야 할까요?
당신이 해야 할 결정, 이미 알고 있는 제약과 작은 비비밀 사례를 가져오세요. 그러면 자료, 집중적인 검토 또는 보다 상세한 토론이 올바른 다음 단계인지에 동의할 수 있습니다.
더 명확한 다음 단계질문 좀 해
상담 시작하기 ↗