
Arquitetura Autonomia
Conecte a percepção, estado mundial, planejamento e controle entre robôs humanoides e cães robôs quadrupidos, com incerteza explícita e recuperação.
Como sabe o robô quando a sua compreensão já não é suficiente para agir?
A saída do modelo torna-se útil apenas dentro de um laço de decisão maior. Defina o que o robô observa, como o estado é atualizado, o que o planejador pode assumir e quais ações a camada de controle pode executar.
Faça a informação sobre a incerteza e o estale parte do projeto. Um sensor obscuro, um mapa desfasado ou uma atualização de estado atrasada pode alterar o significado de um plano de outra forma plausível. O limite operacional deve descrever quando acelerar, parar ou pedir ajuda.
A recuperação merece a mesma atenção que a missão nominal. Considere uma rota bloqueada, um alvo perdido e um reinicio após a interrupção. A arquitetura deve explicar quem ou o que possui a transição de volta a uma condição conhecida.
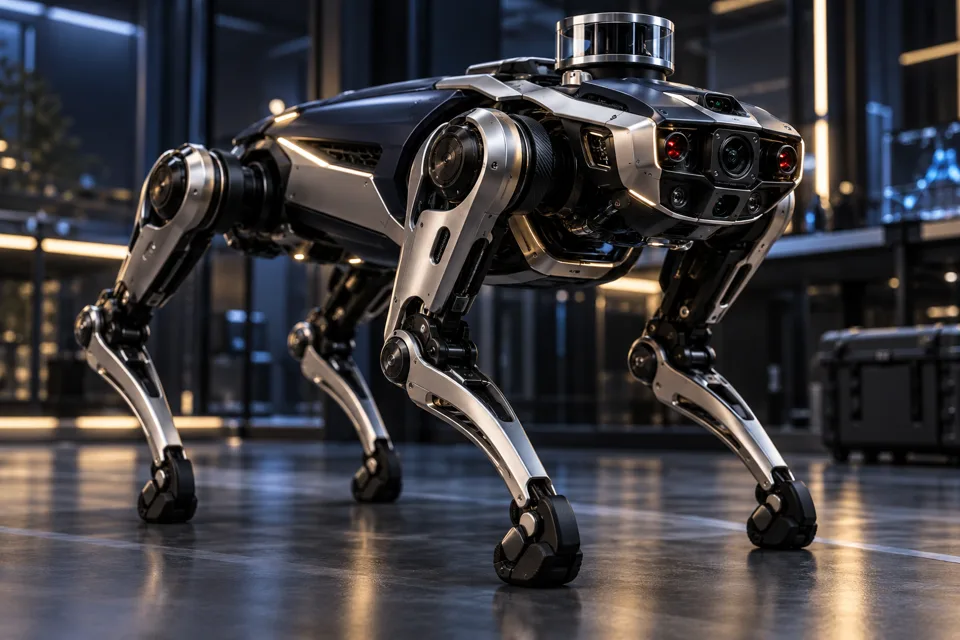
Para os robôs do Leid, examine a interação entre a percepção, alocomoção e o ambiente operacional. Os humanóides e os quadrupidos trazem diferentes restrições de alcance, contato, equilíbrio e mobilidade; as condições de missão e de teste devem tornar explicita essas distinções.
O que fazer para a frente
- Limites de sensibilidade a ação
- Manejo da incerteza e do estado do estaleiro
- Recuperação e trajetos humanos de intervenção
O que devo trazer para uma conversa?
Traga a decisão que precisa tomar, as restrições que já conhece e um pequeno exemplo não confidente. Podemos então concordar se um recurso, uma revisão centrada ou uma discussão mais detalhada é o próximo passo certo.