
Rondas de inspeção com robôs quadrúpedes
Explorar rotas de inspeção repetidas com observações rastreáveis e uma escalada humana clara.
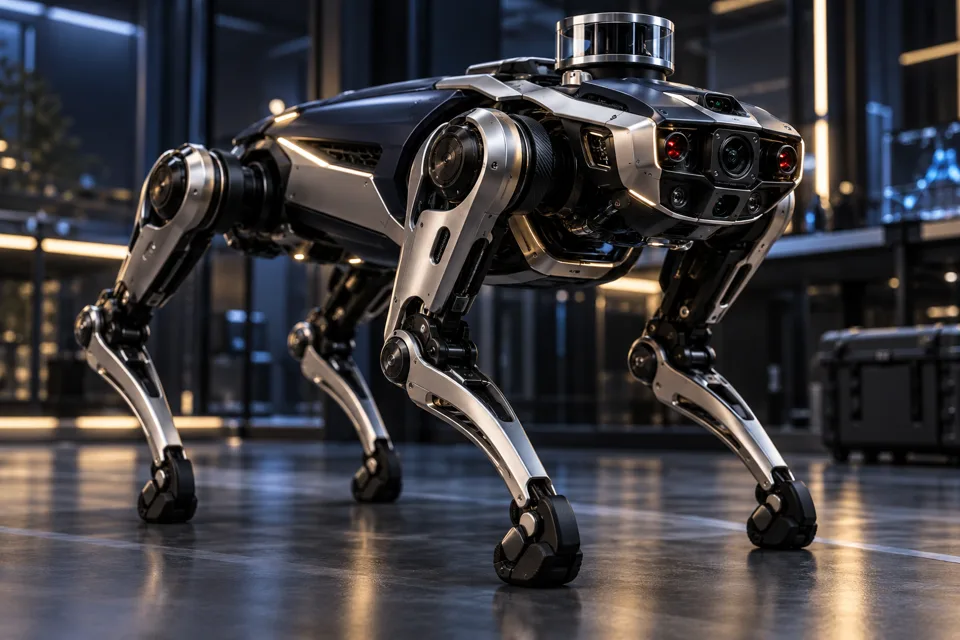
A situação.
Uma instalação precisa de observações regulares de vários pontos de inspecção. Um quadruped pode ser um candidato onde a rota e o terreno se ajustam a suas capacidades. A primeira questão é saber se pode completar uma rota limitada e devolver provas úteis em condições representativas.
Uma abordagem prática.
- 01
Ajuste a rota
Identificar pontos de inspeção, restrições de acesso, terreno, pessoas e observações necessárias.
- 02
Conectar a percepção
Definir a localização, a sensação, a manuseamento da confiança e as condições que requerem a revisão do operador.
- 03
Avaliar a missão
Referências, interrupções e observações perdidas em ensaios repetidos com supervisão.
O que validar
- Definir comportamentos de parada e recuperação para localização ou obstrução incertas.
- Manter as conclusões da inspeção rastreáveis para a obtenção de provas e a revisão pelo operador.
Produtos típicos
- Exposém relativo à missão e ao mandato
- Arquitetura de sensação e autonomia
- Plano-piloto de avaliação supervisionado
Medidas de exemplo
- Pontos de inspecção obrigatórios cobertos
- Intervenções dos operadores por missão
- Observações aceites para revisão
Concorde com um critério de base e de aceitação para o projeto específico.
Escenário e imagem conceitual. As provas de alcance, de prestabilidade e de aceitação são acordadas para cada compromisso; por exemplo, as medidas não são alcançadas.